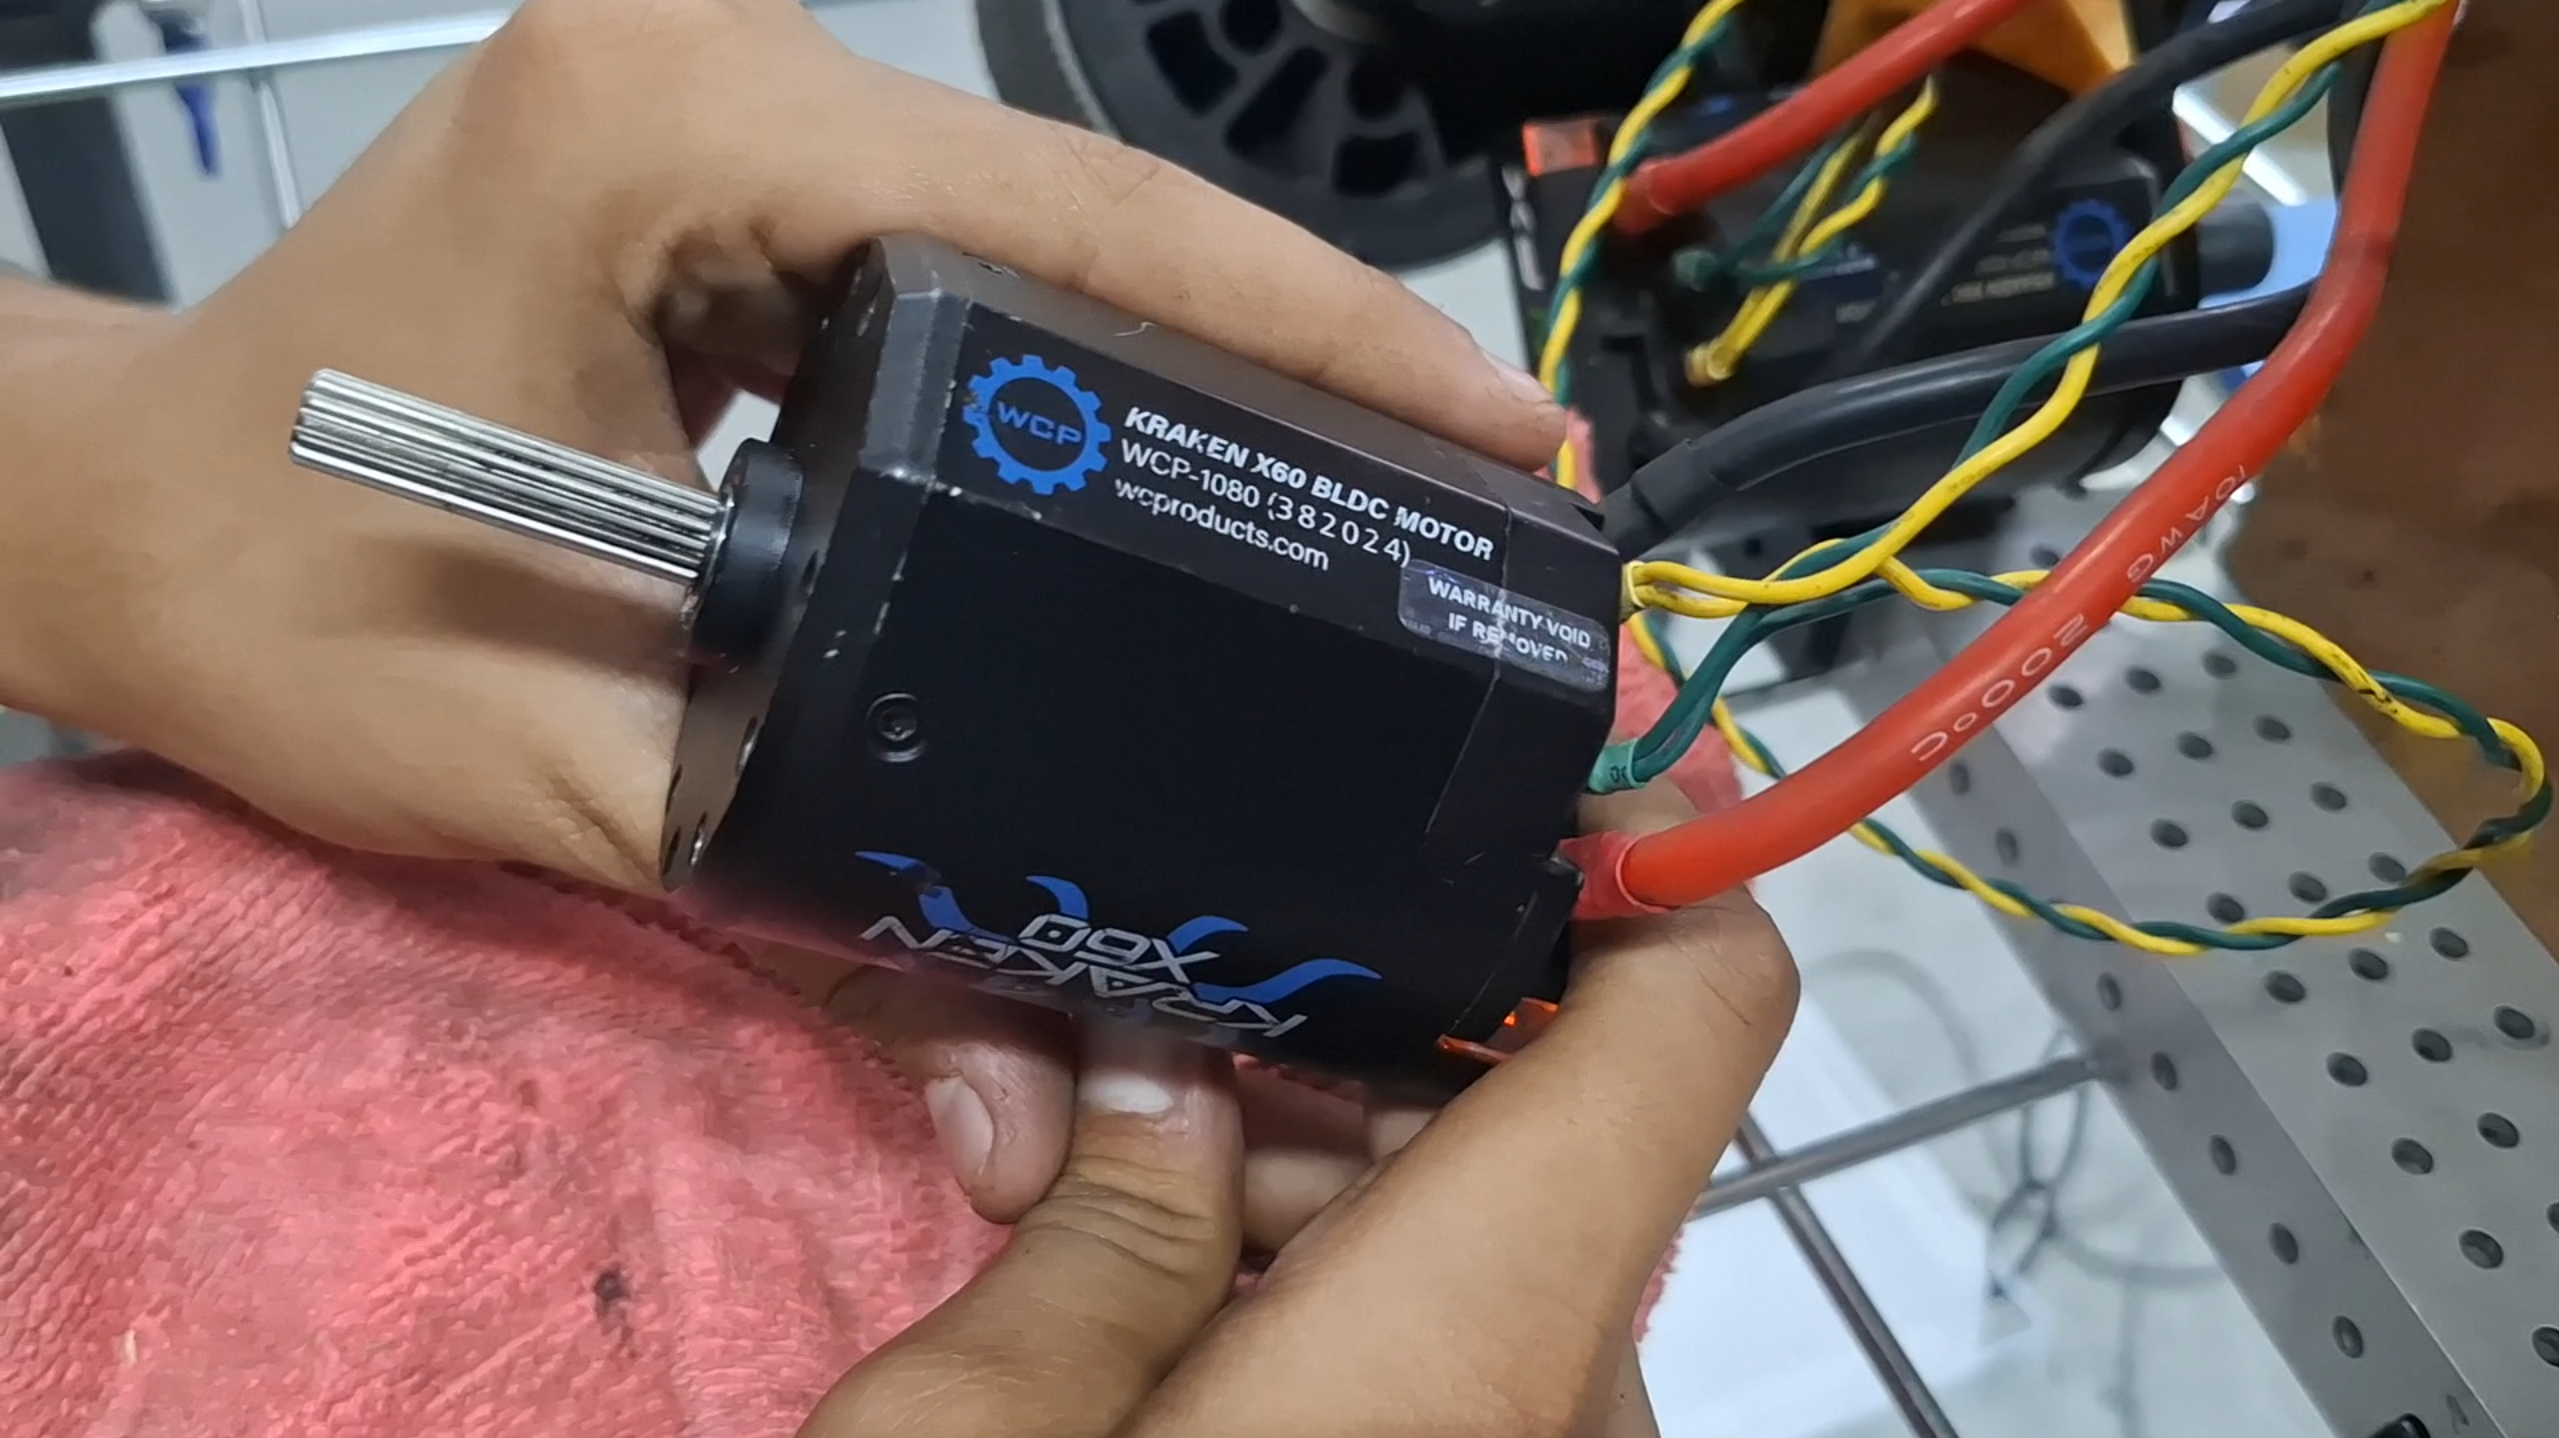
El Kraken X60 es un motor brushless de alta potencia diseñado para las exigencias de la FIRST® Robotics Competition, aficionados avanzados y aplicaciones profesionales de robótica de alto rendimiento, como la automatización industrial. Cuenta con una potencia máxima de 1,108 W, una eficiencia máxima del 87 % y un torque de bloqueo de 7.09 Nm, e integra el avanzado controlador de motor Talon FX™ de CTR Electronics para ofrecer un control de movimiento preciso integrado. Con un eje SplineXS resistente, un encoder integrado y compatibilidad total con el ecosistema de CTR Electronics, está diseñado para ofrecer confiabilidad, integración y control de primer nivel tanto en competencias como en entornos industriales. Ensamblado y probado por el equipo de control de calidad en las oficinas centrales de CTRE en Michigan.
— Tomado de CTR Electronics
El Kraken X60 fue nuestra principal opción para los subsistemas de nuestro robot Pegasus de 2026. Era el equilibrio entre potencia, eficiencia y confiabilidad. Desafortunadamente, durante la temporada tuvimos algunos problemas con dos motores: uno tenía problemas en los bobinados y el otro aparentemente sufrió una falla en un MOSFET, lo que después provocó que el driver también se quemara. Pudimos contactar a WCP/CTRE para recibir soporte; sin embargo, debido a la naturaleza internacional de nuestro equipo, no fue posible realizar un RMA y, como ya habíamos pedido motores nuevos, decidimos desarmar los motores por nuestra cuenta para descubrir qué había ocurrido.
Aviso: El siguiente es un análisis técnico de los motores Kraken X60 basado en nuestras propias observaciones y experiencias, y puede no reflejar las especificaciones o recomendaciones oficiales de CTR Electronics. Los motores que aparecen en las imágenes nunca serán utilizados en un robot de FRC en competencia y permanecerán como piezas de exhibición. NO RECOMENDAMOS REPLICAR LO QUE ESTAMOS HACIENDO EN ESTA PUBLICACIÓN. ESTA PUBLICACIÓN TIENE FINES EDUCATIVOS Y MUESTRA UN ESCENARIO POCO COMÚN QUE NO REPRESENTA EL COMPORTAMIENTO NORMAL DE ESTOS MOTORES. NUNCA SE LOGRO ENCONTRAR AL 100% QUE CAUSO LOS DAÑOS A LOS MOTORES, POR LO CUAL LO SIGUIENTE ES SOLO UNA HIPÓTESIS.
El controlador de motor Talon FX™
El controlador de motor Talon FX™ es el controlador principal del Kraken X60.
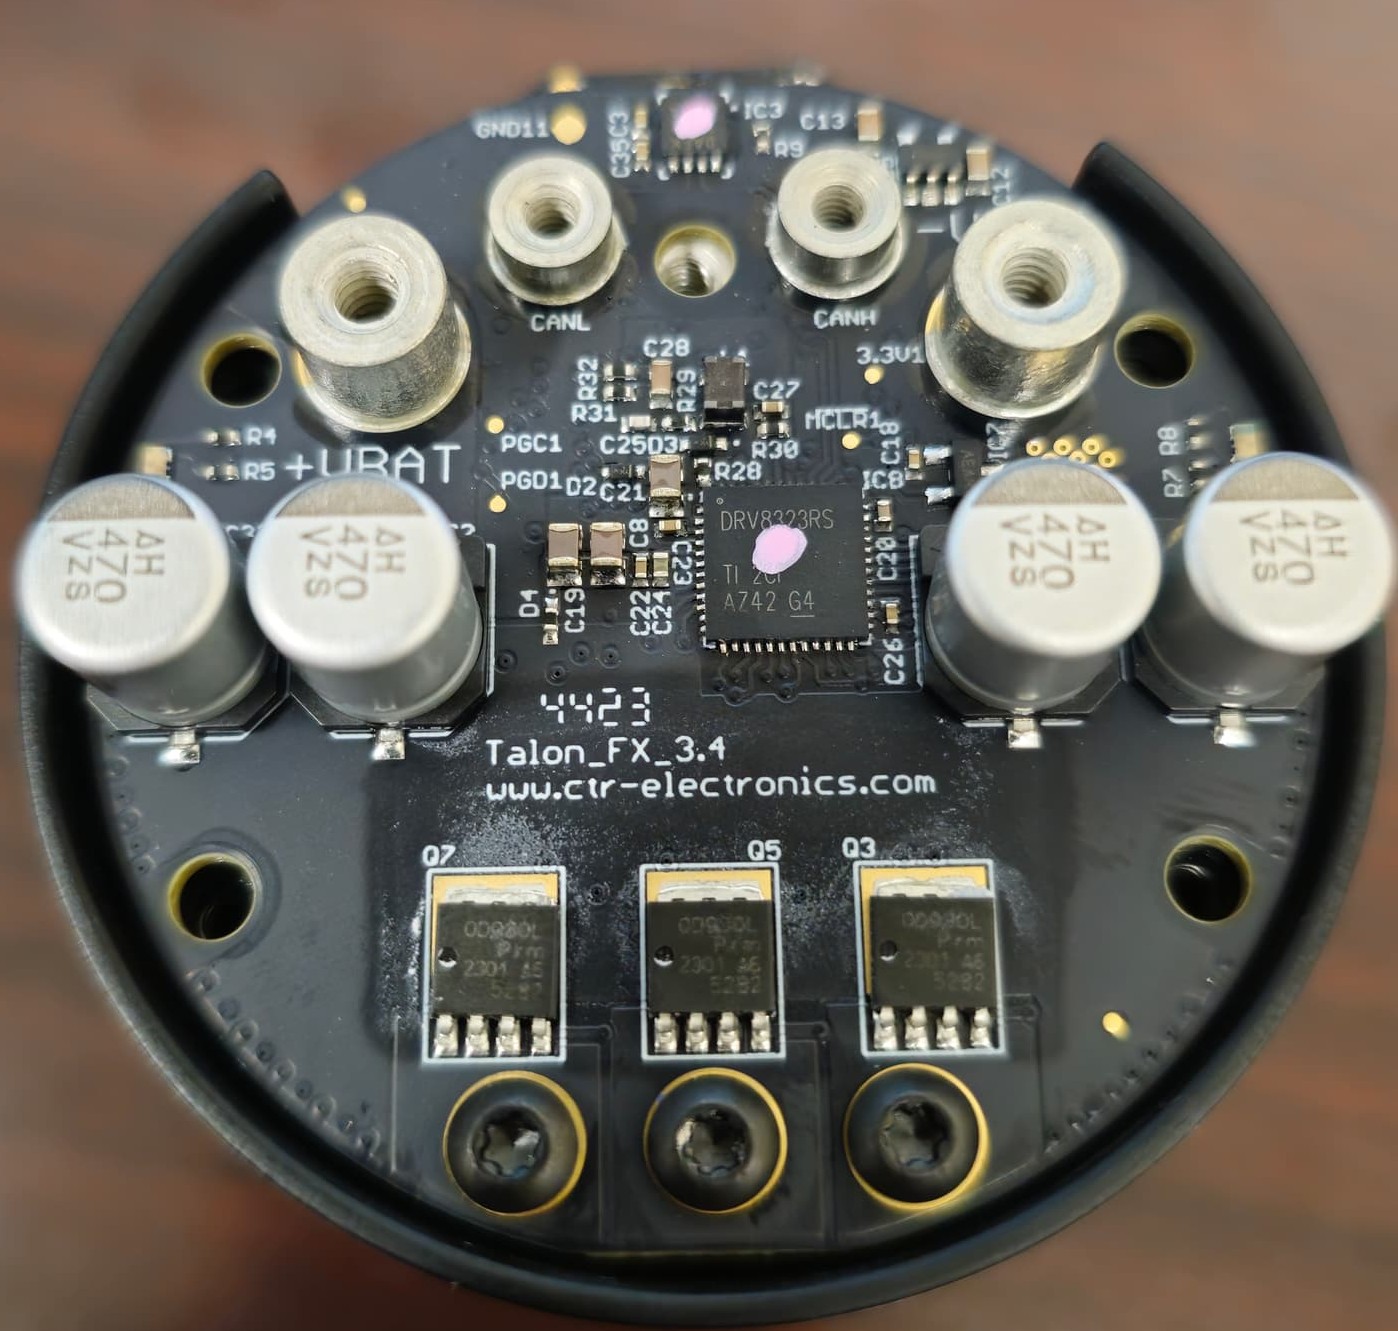
En la parte frontal podemos ver tres MOSFETs OD930L y un gate driver DRV8323RS que controla los MOSFETs del lado alto y del lado bajo que suministran energía a las fases del motor.
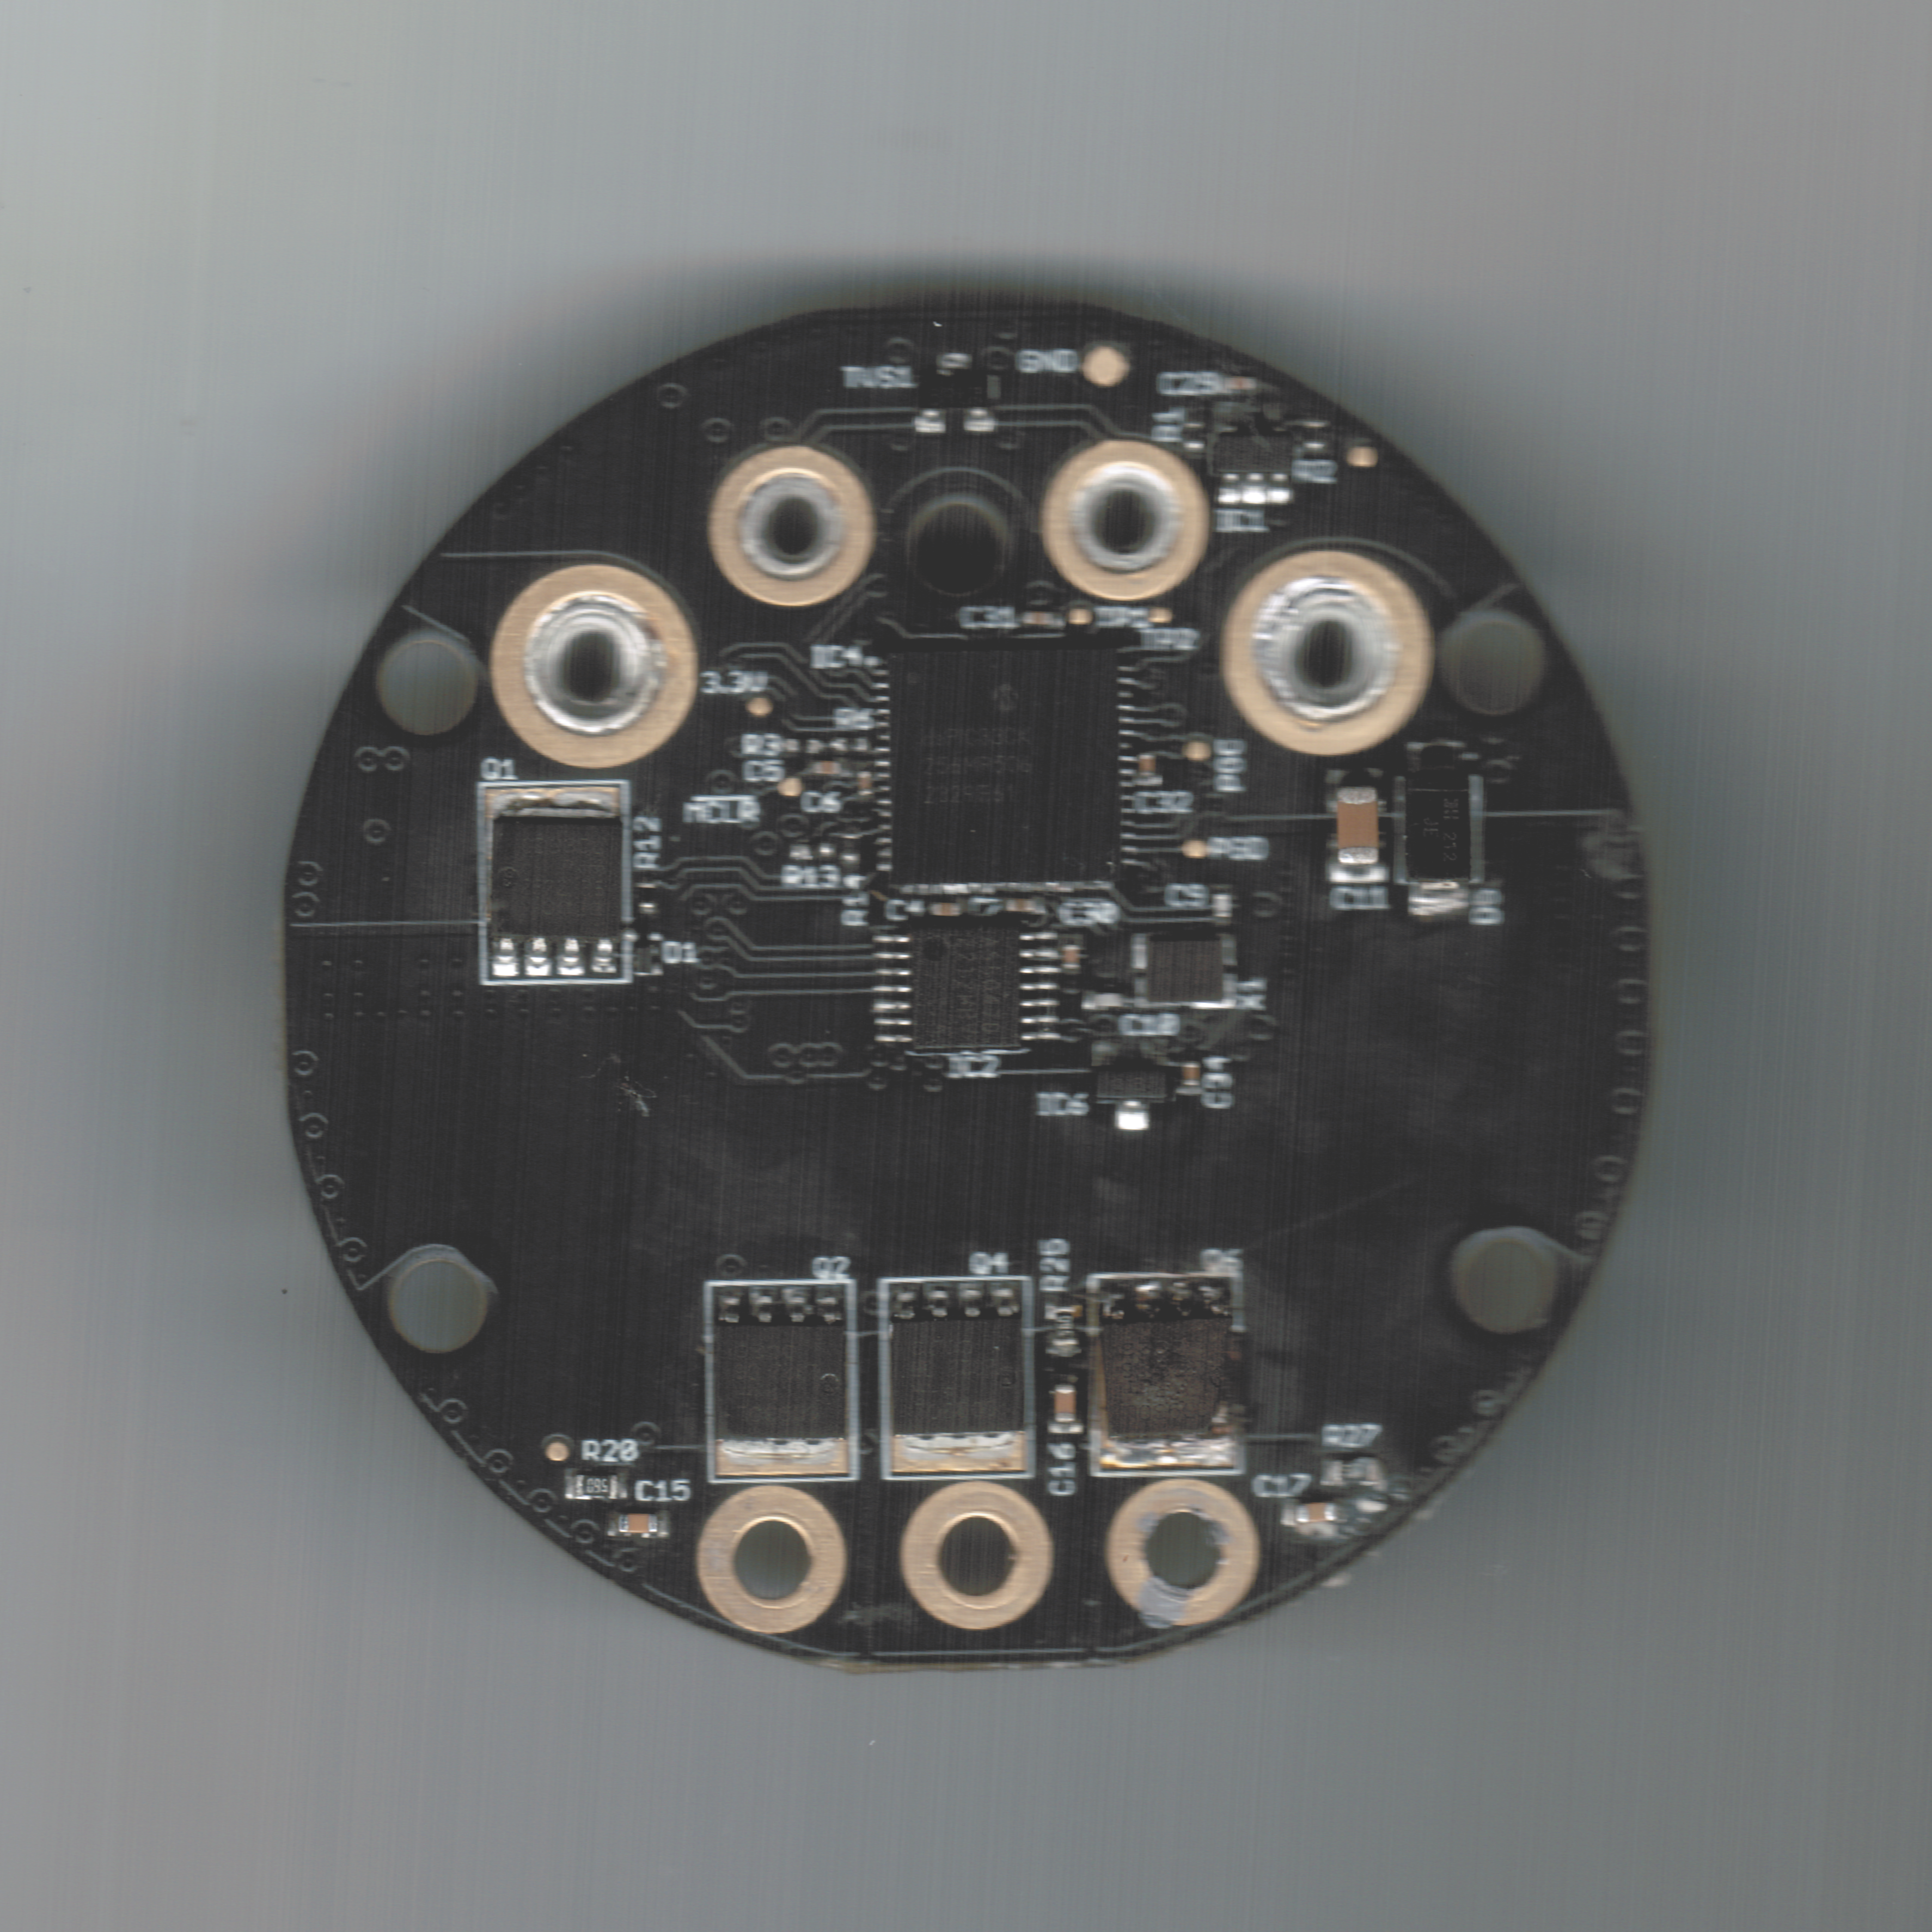
En la parte trasera podemos ver los otros cuatro MOSFETs OD930L: uno sirve como protección contra polaridad inversa (Q1) y los otros tres completan el puente inversor. También podemos ver un microcontrolador dsPIC33CK256MP506 de 16 bits y 100 MHz, con 256 KB de memoria flash, que ejecuta los algoritmos de control, los lazos PID y la pila de comunicación CAN, además del encoder magnético AS5047D de 14 bits, que proporciona al Kraken una retroalimentación muy precisa de posición y velocidad.
¿Pero por qué falló el motor?
No somos expertos en electrónica, pero pudimos acotar algunas posibles causas. Al abrir el motor, descubrimos que uno de los MOSFETs se había levantado de la placa, lo que podría haber sido causado por un cortocircuito o una condición de sobrecorriente (algo muy poco común, considerando que estos MOSFETs deberían soportar mucho más de lo que podría soportar el cableado).
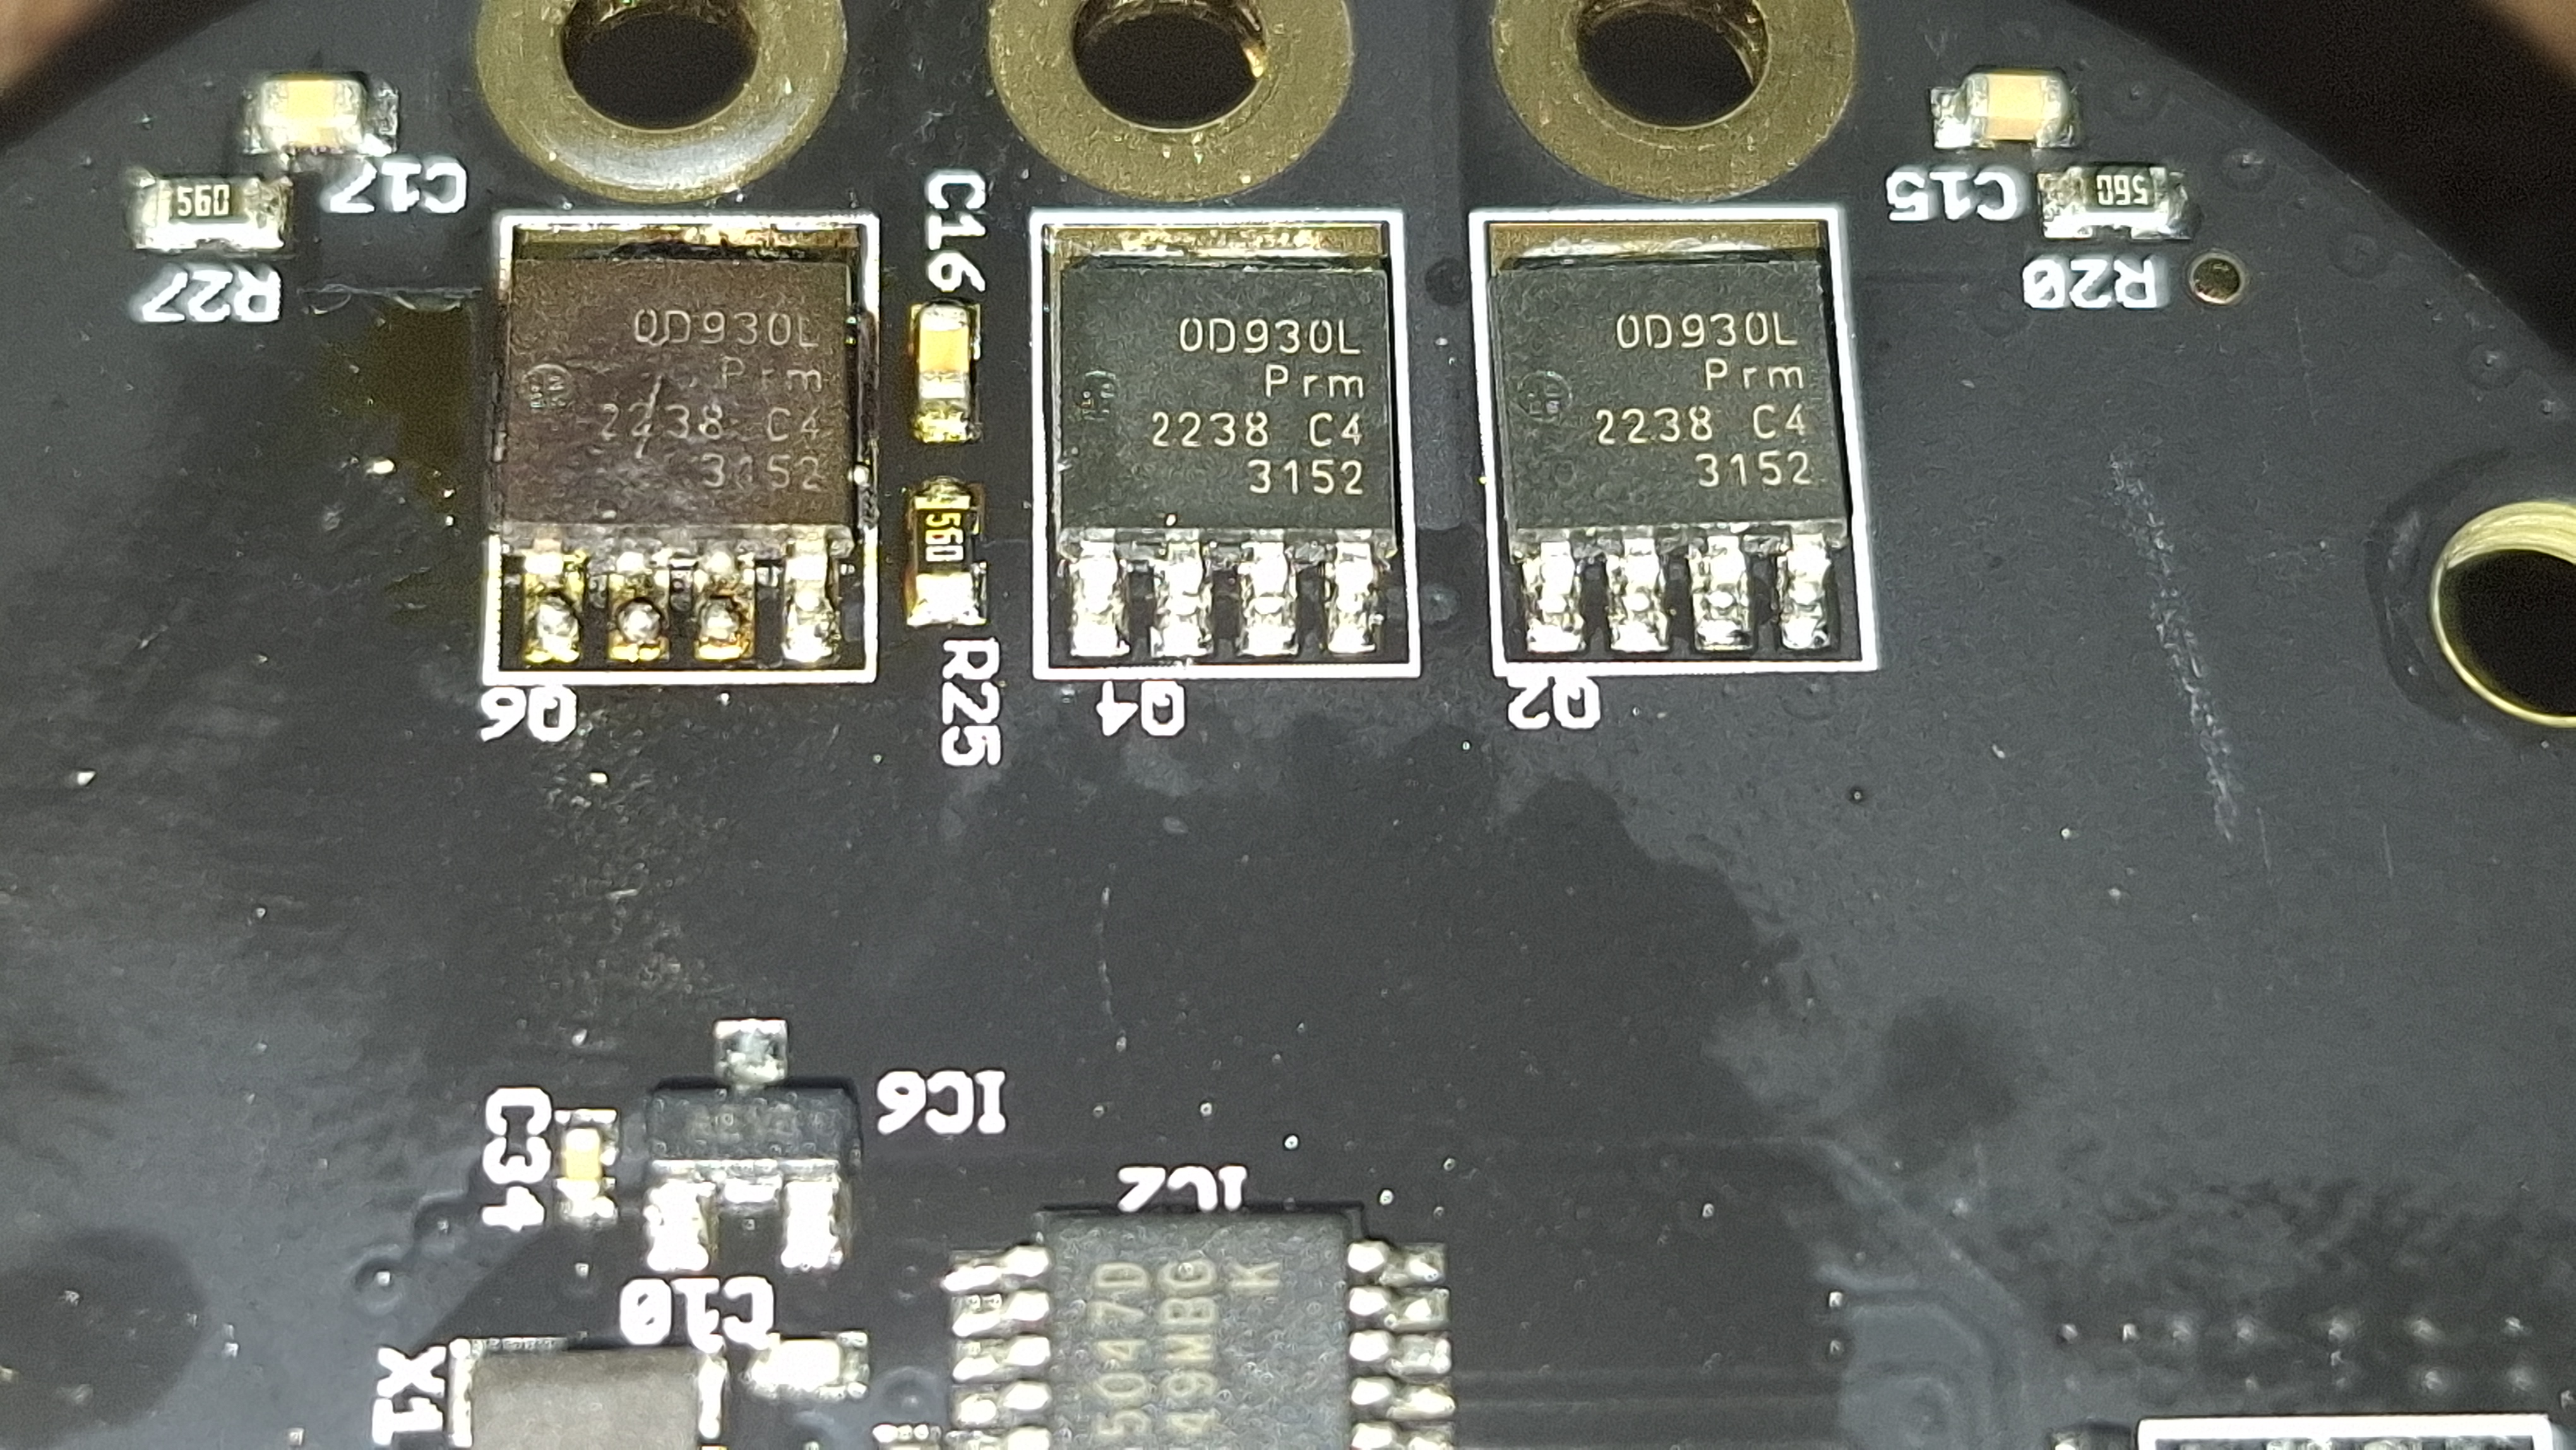
Después de observarlo con más detenimiento, parecía que el MOSFET estaba en buen estado, pero la unión de soldadura se había levantado de la placa y el MOSFET tenía residuos que evidenciaban un escenario de alta temperatura.
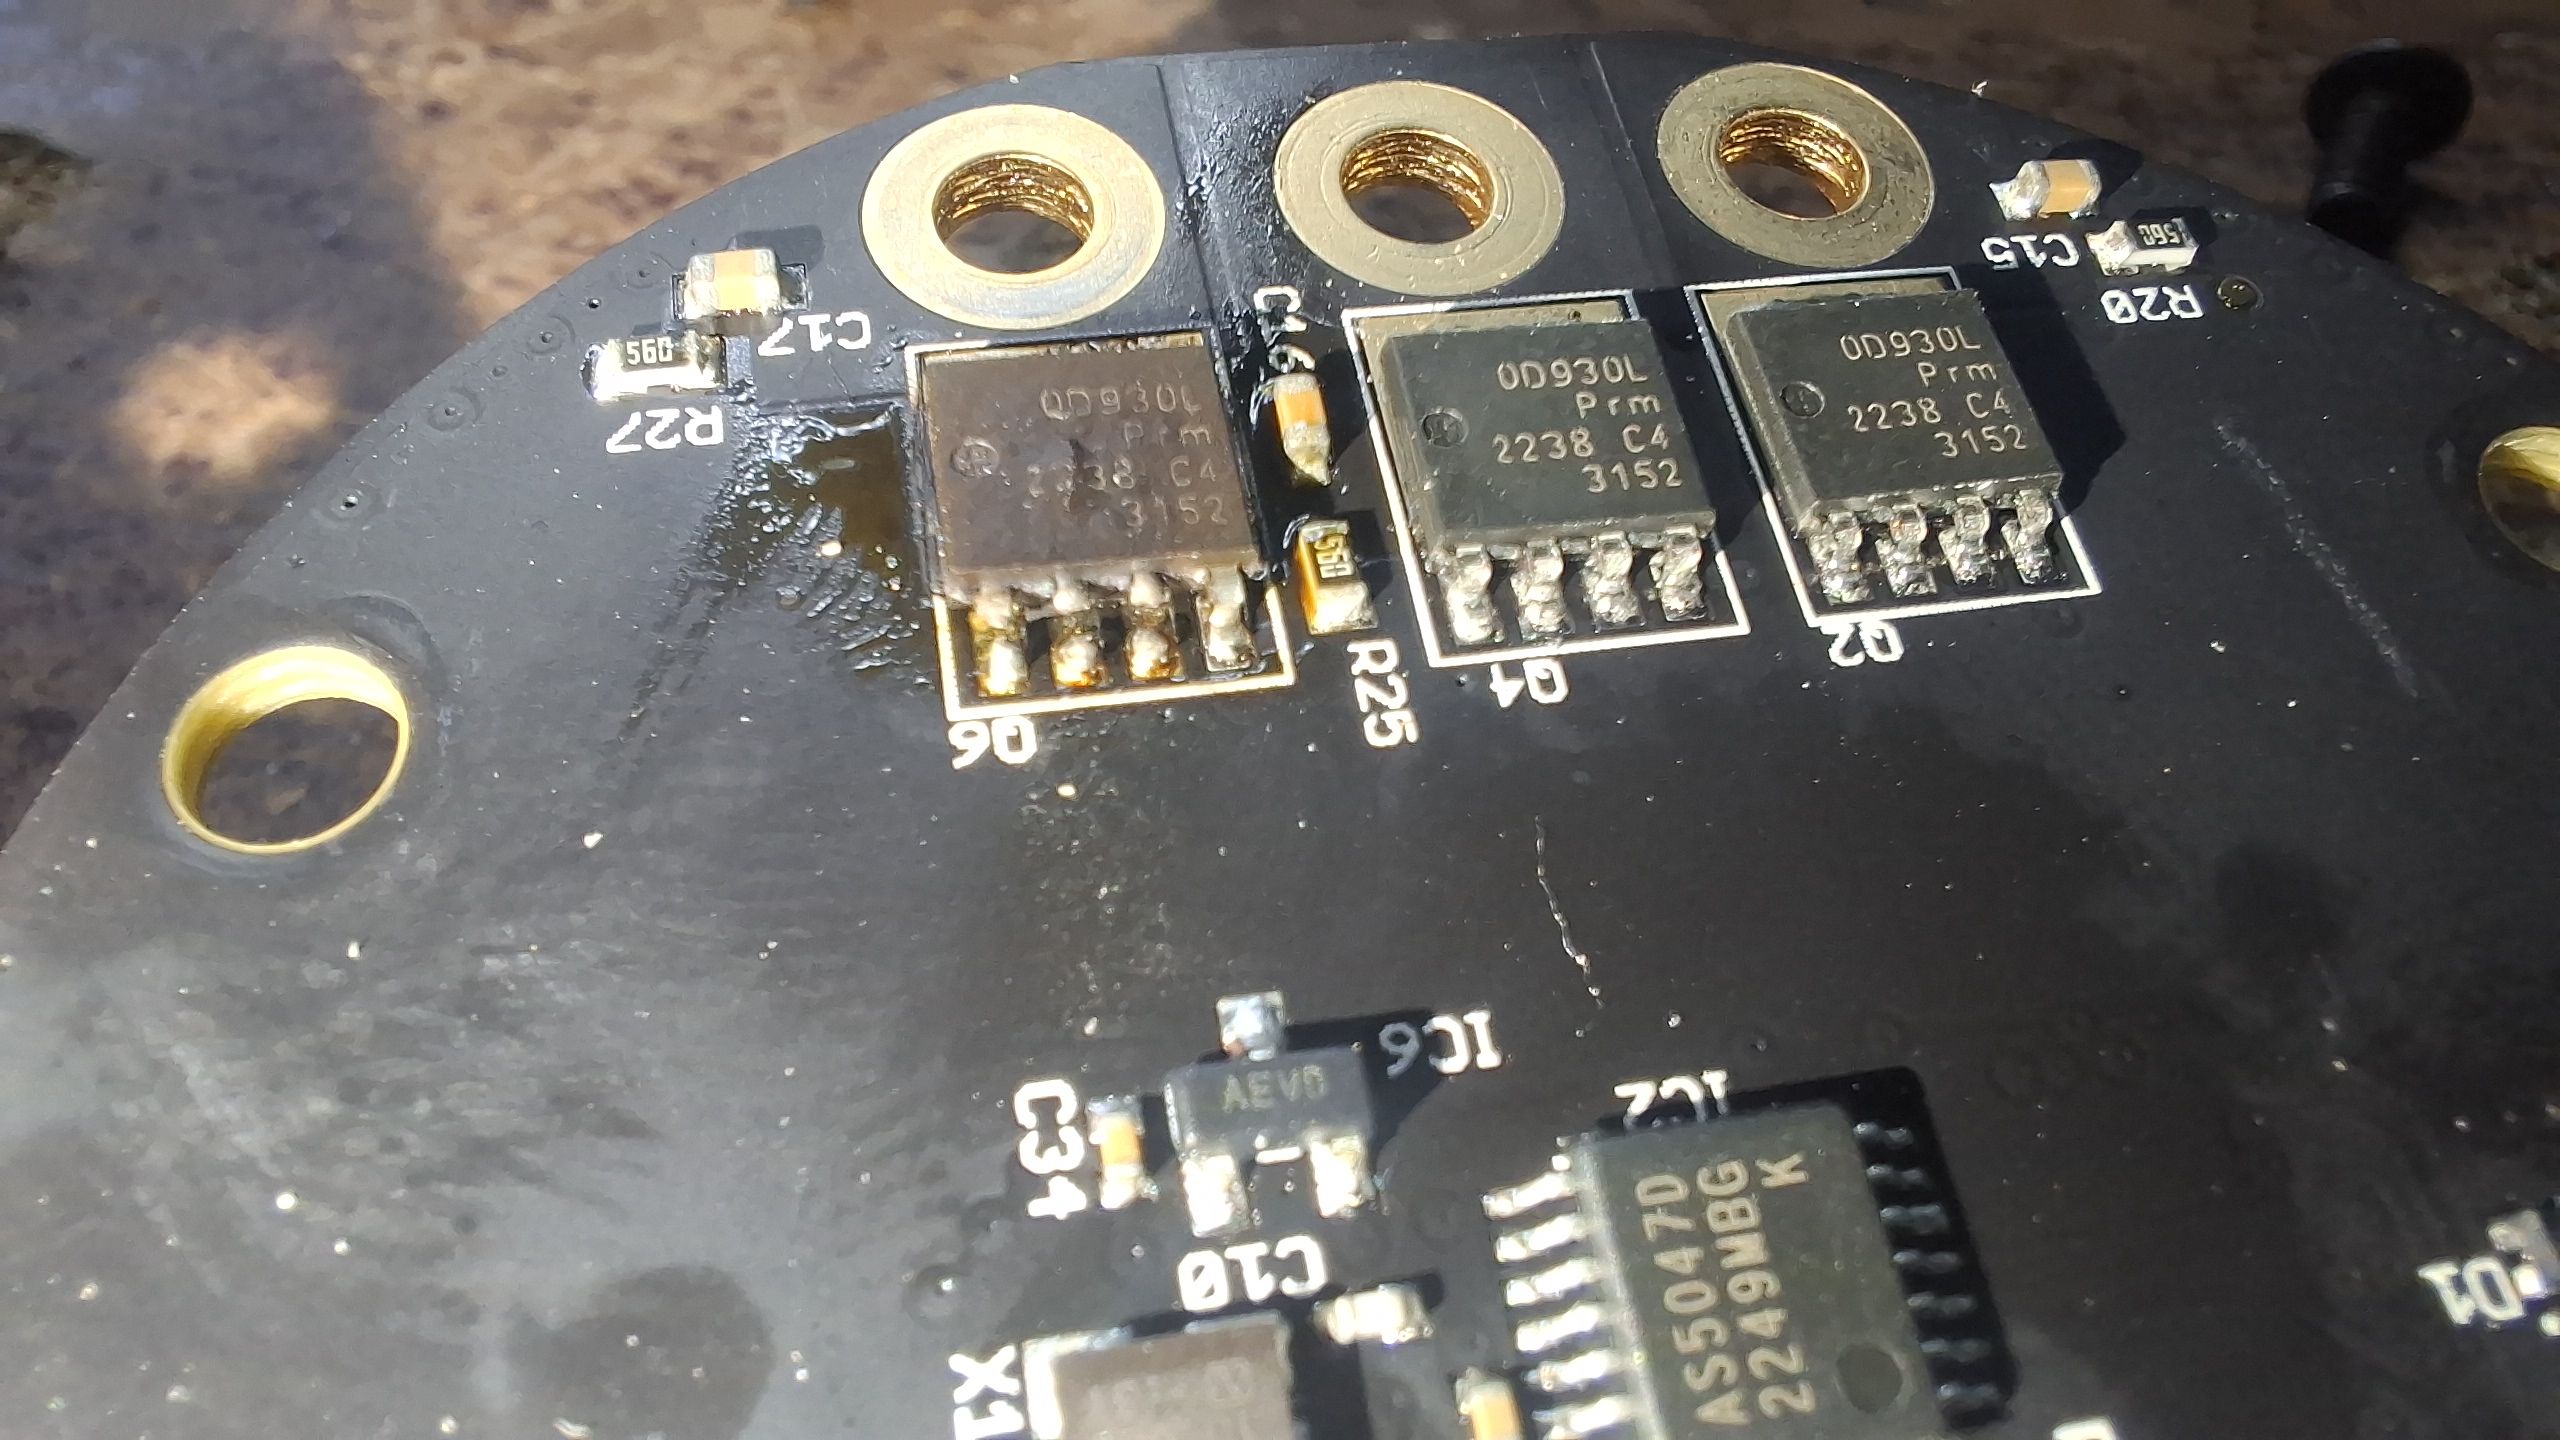
Intentamos probar el MOSFET y llegamos a la conclusión de que tenía un cortocircuito interno, lo que posteriormente causó el evento de alta temperatura que lo levantó de la placa.
En ese momento no nos dimos cuenta, pero el gate driver también se había quemado.
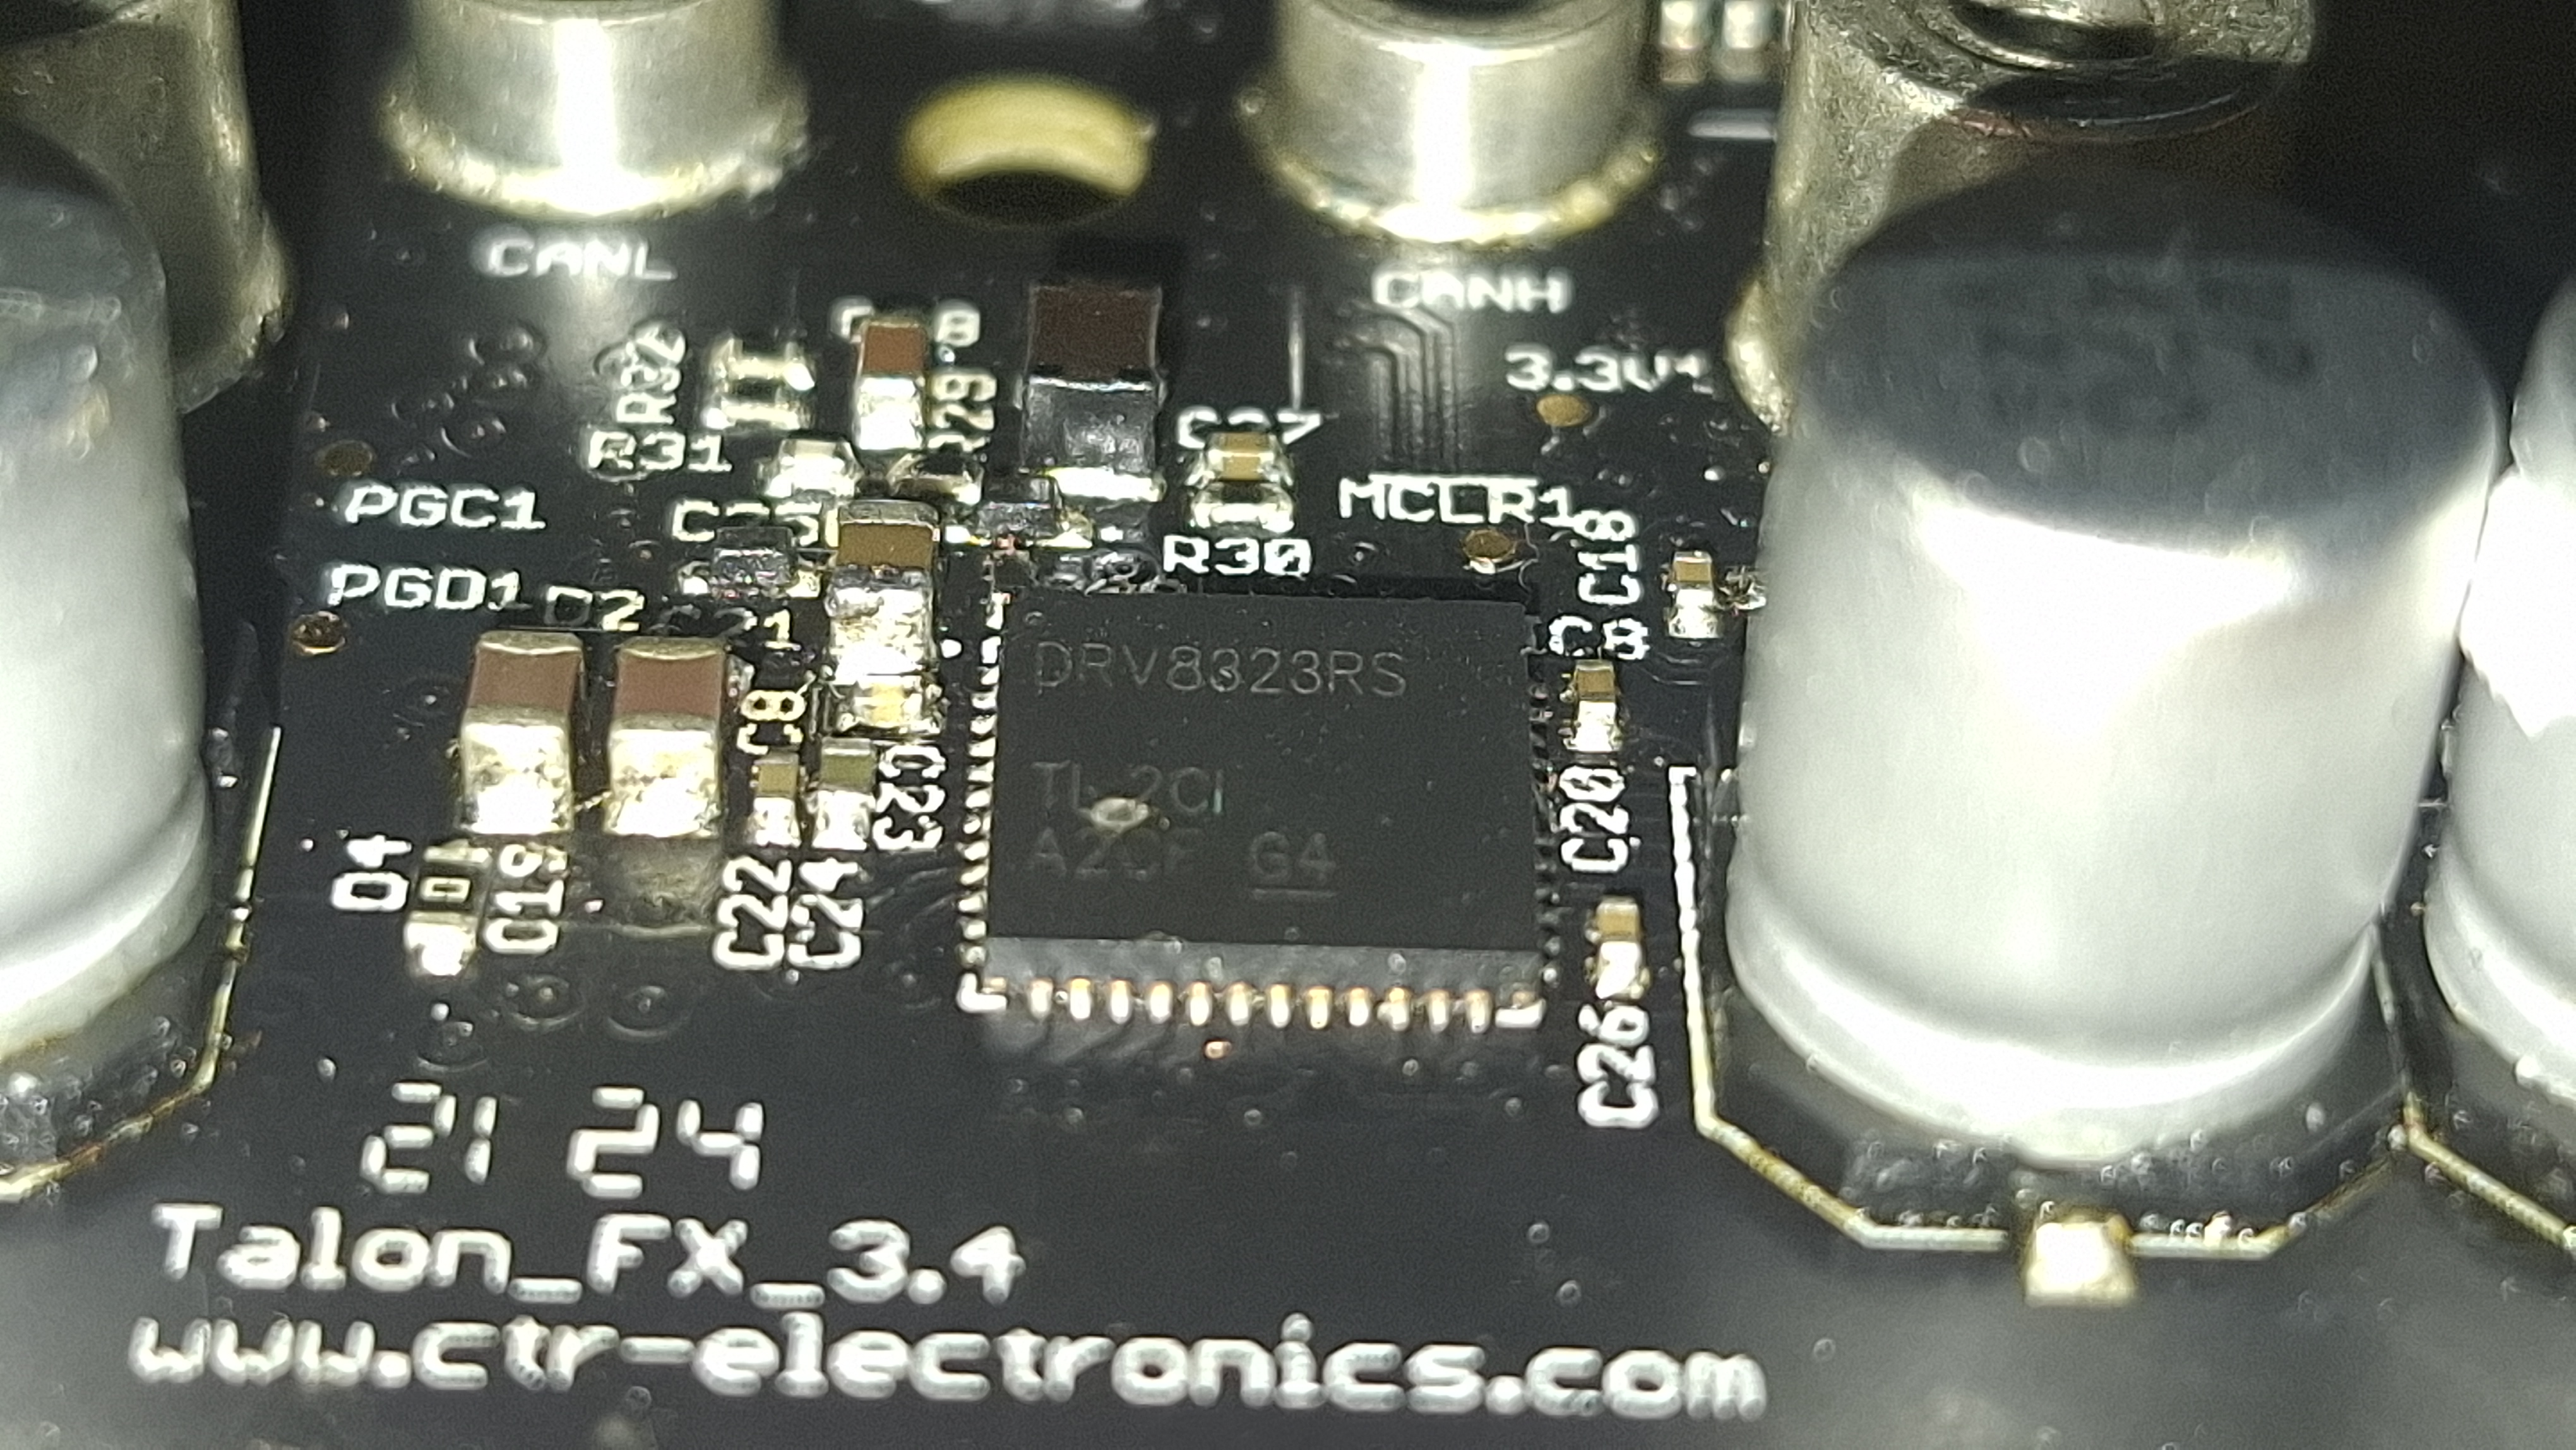 Por esto llegamos a la conclusión de que el motor se dañó debido a un evento de alta corriente, que pudo haber sido causado por un cortocircuito en el cableado o en el propio motor. Todavía no estamos seguros de qué causó el cortocircuito, pero, fuera lo que fuera, nunca volvió a ocurrirnos y no hemos escuchado de ningún otro equipo que haya tenido el mismo problema, por lo que creemos que fue un evento aislado.
¿Intentaron solucionar el problema antes de abrir el motor?
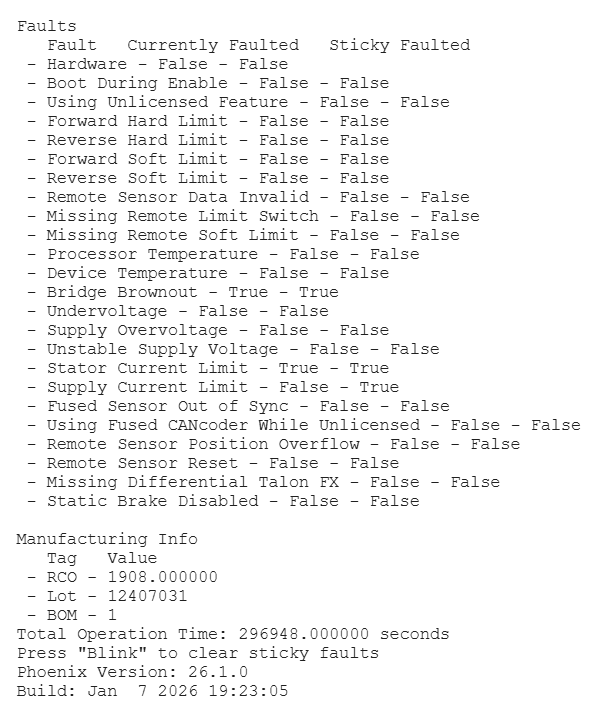
Sí, seguimos los pasos de solución de problemas proporcionados por WCP/CTRE. El motor presentaba los siguientes síntomas:
Eventualmente el motor empezo a girar (si se le ayuda con la mano en la dirección horaria)
Las fallas registradas:
¿Y ahora qué?
Contactamos a WCP/CTRE para recibir soporte y fueron muy útiles al proporcionarnos guías para solucionar problemas. Desafortunadamente, no pudieron ayudarnos a diagnosticar el hardware debido a que estábamos en Panamá y esto ocurrió en febrero, un mes antes del inicio de la temporada de competencias, lo que habría hecho casi imposible recibir un reemplazo a tiempo. Pudimos pedir motores nuevos y seguimos utilizando esos motores por el momento.
Durante la temporada, el 23 de marzo de 2026, WCP publicó una actualización para la biblioteca de Talon FX que solucionaba un error por el cual “FOC conmutaba de manera inadecuada de forma repentina, lo que resultaba en un consumo de corriente mayor de lo normal y, en ocasiones, una velocidad libre menor de lo normal.”
Esto describe algo similar a lo que les ocurrió a nuestros motores. Pudimos observar en los registros de Phoenix Tuner que los Krakens tenían un consumo de corriente muy alto (activando la protección del stator), lo que posiblemente provocó lentamente el evento de fuga térmica que causó la falla del MOSFET. Todavía no estamos seguros de si esta fue la causa de nuestra falla, pero nos alegra mucho que WCP/CTRE haya publicado una solución para este problema y, desde que se publicó, no hemos tenido problemas con nuestros otros motores.